

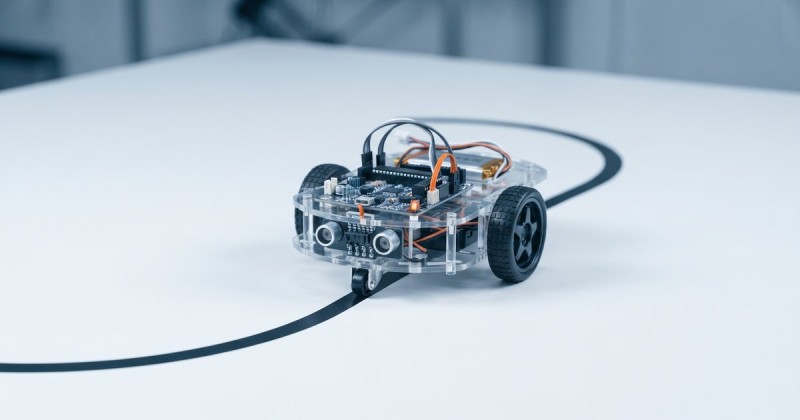
Montar un robot siguelíneas: sensores, motores y chasis
El proyecto que mejor funciona en un aula: se monta en una tarde, se ve funcionar y enseña control, sensores y motores a la vez. Material y ajuste paso a paso.
Actualizado: 13/01/2026
21
Compartir:
Un siguelíneas es el «hola mundo» de la robótica y sigue siendo el proyecto que mejor funciona en clase: se entiende en dos minutos, se monta en una tarde y cuando funciona, se nota.
Lista de material
- Chasis de dos ruedas con motores de corriente continua con reductora y rueda loca.
- Driver de motor con puente en H (L298N clásico o, mejor, un módulo con MOSFET).
- Sensores infrarrojos reflexivos: dos como mínimo, cinco para un control fino.
- Placa de control: un Arduino Nano va sobrado.
- Alimentación: portapilas de 6 AA o batería de litio con su protección.
- Interruptor, cable y bridas.
Cómo funciona el sensor
Un LED infrarrojo ilumina el suelo y un fototransistor mide lo que rebota. El negro absorbe y el blanco refleja, así que la tensión de salida cambia según lo que haya debajo.
Los módulos traen salida digital con un potenciómetro de umbral y, casi siempre, también salida analógica. Para un control decente, usa la analógica: te da la posición de la línea, no solo si está o no.
Altura y ajuste
Es lo que decide si el robot funciona:
- Altura sobre el suelo: entre 3 y 10 mm. Más alto y el contraste desaparece; más bajo y el sensor se satura.
- Separación entre sensores: algo menor que el ancho de la línea, para que en recto uno vea negro y los de fuera blanco.
- Calibración: haz un barrido inicial pasando el robot sobre línea y fondo, guarda máximo y mínimo de cada sensor y trabaja después con valores normalizados. Así el robot funciona igual con luz de aula o de tarde.
La luz ambiente es el enemigo: un fluorescente parpadea y el sol mete infrarrojo a raudales. Una falda de cartulina alrededor de los sensores soluciona más de lo que parece.
El control
- Todo o nada: si el sensor izquierdo ve línea, gira a la izquierda. Funciona, va a tirones y se sale en las curvas cerradas. Es el primer paso y está bien para entender.
- Proporcional: calcula el error —cuánto se desvía la línea del centro— y corrige proporcionalmente. El robot va suave.
- PID: añade la derivada para anticipar y la integral para corregir desviaciones sistemáticas. Con un buen PID el robot corre el doble sin salirse.
Consejo de ajuste: empieza solo con la P, sube hasta que oscile, baja un poco y entonces añade D para amortiguar. La I déjala casi siempre a cero en este proyecto.
Alimentación
Los motores y la lógica separados, con las masas unidas. Si alimentas el Arduino del mismo raíl que los motores sin filtrar, el robot se reinicia en cada arranque. Un condensador de 470 µF junto al driver y otro de 100 nF ayudan mucho.
Para un aula
El siguelíneas da para una unidad didáctica entera: sensores analógicos, PWM, puentes en H, control proporcional y, al final, una carrera. Si necesitas material para varios equipos, preparamos kits idénticos con todo lo de la lista y presupuesto por unidad: escríbenos con el número de grupos.
Lo que necesitas, en nuestra tienda
Secciones relacionadas del catálogo
-
 Guías de componentes Cómo leer el código de colores de una resistencia sin equivocarte
-
 Sensores y módulos DHT11 o DHT22: cuál elegir para medir temperatura y humedad
-
 Guías de componentes Diodos 1N4007, 1N5408 y Schottky: cuál necesita tu fuente
-
 Guías de componentes Diodos Zener: cómo hacer una referencia de tensión que funcione
0 comentarios
info
Debes iniciar sesión para comentar.
Acceso

-
 Guías de componentes Cómo leer el código de colores de una resistencia sin equivocarte
-
 Sensores y módulos DHT11 o DHT22: cuál elegir para medir temperatura y humedad
-
 Guías de componentes Diodos 1N4007, 1N5408 y Schottky: cuál necesita tu fuente
-
 Guías de componentes Diodos Zener: cómo hacer una referencia de tensión que funcione


Cargando...